分析
如何为 UR7e 或 UR12e 规划 CB5 工作站空间
使用优傲机器人原厂手册核对臂展和安装尺寸,在机械臂报价前模拟实际可达范围。
采购指南、型号研究与现场部署经验。
分析
使用优傲机器人原厂手册核对臂展和安装尺寸,在机械臂报价前模拟实际可达范围。
分析
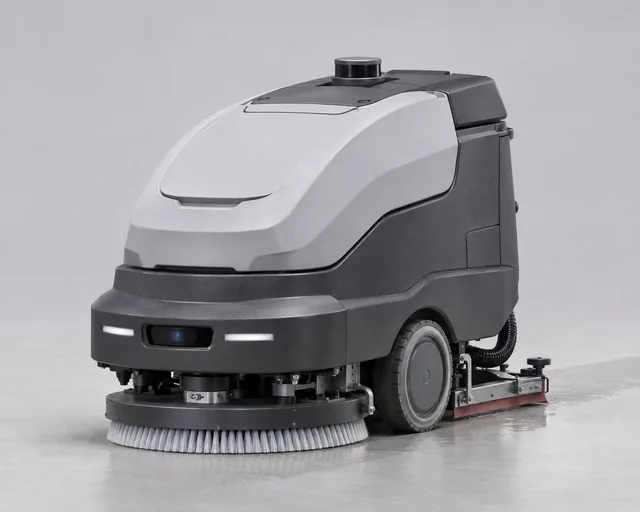
对比三款干式清扫机器人的原厂电池、续航和清扫模式,再根据实际路线设计现场试用。
采购指南
在供应商演示前完成现场勘查,核对洗地宽度、门洞净宽和补水排污点。
采购指南
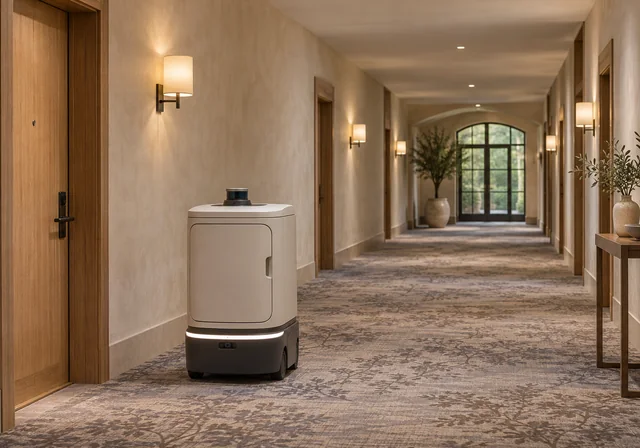
设计多楼层试用,覆盖电梯联动、货舱装载及客人未取件时的处理。
分析
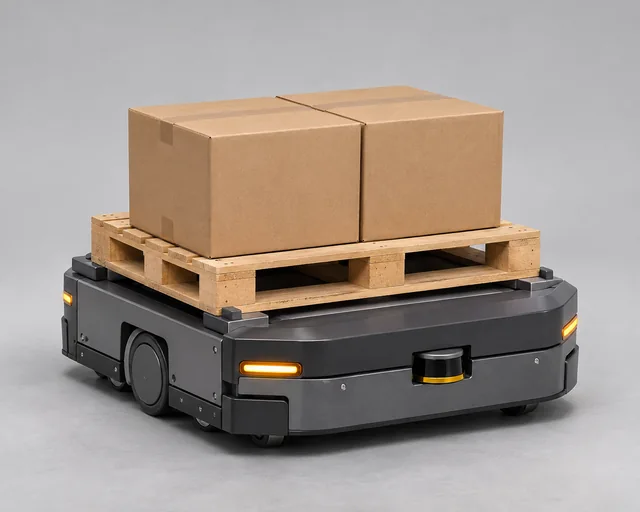
对照 MiR250 和 MiR600 的原厂载荷上限,明确上装模块与实际搬运路线需要验证的项目。
资讯
《世界机器人报告》用在役工业机器人数量与制造业就业人数计算机器人密度。
没有符合条件的文章。
查阅发布机构公开的产品动态、部署案例与研究成果。
Gausium
Gausium 公布 Marvel 获 ISSA 机器人奖项NVIDIA
NVIDIA SOMA Retargeter 将人体动作映射到机器人Google DeepMind
Gemini Robotics 2.5 推进真实环境中的物理智能Hugging Face LeRobot
LeRobot v0.7.0NVIDIA
NVIDIA Cosmos 世界模型用于交互式仿真AGIBOT
智元机器人发布 G2 Max 和 Worken 作业量指标Skild AI
物理环境中的自我对弈Gausium
MAKELIS 使用 Beetle 安排地面清扫Agility Robotics
Agility Robotics 发布 Digit 5PAL Robotics
PAL Robotics 在 IROS 2026 公布机器人平台FANUC
发那科在 IMTS 2026 展示物理 AI 与机器人