WorldRobotHub
先走一遍完整的清洁路线,查看机器人能否到达补水点、污水排放点和充电位置,并核对沿途所有门洞。标出经常有人排队的位置、家具可能移动的区域,以及地面材质或纹理发生变化的地方。
测量三处关键净空
记录最窄的直线通道、最紧的转角,以及每段路线尽头可用的空间。Mira 和 Marvel 的原厂规格都分别标注了机身宽度和最小通行宽度。Mira 的机身宽 550 mm,最小通行宽度为 660 mm。Marvel 的机身宽 699 mm,最小通行宽度为 850 mm。用供应商给出的作业净空要求作为现场试用的起点。
根据作业任务选清洁刷头
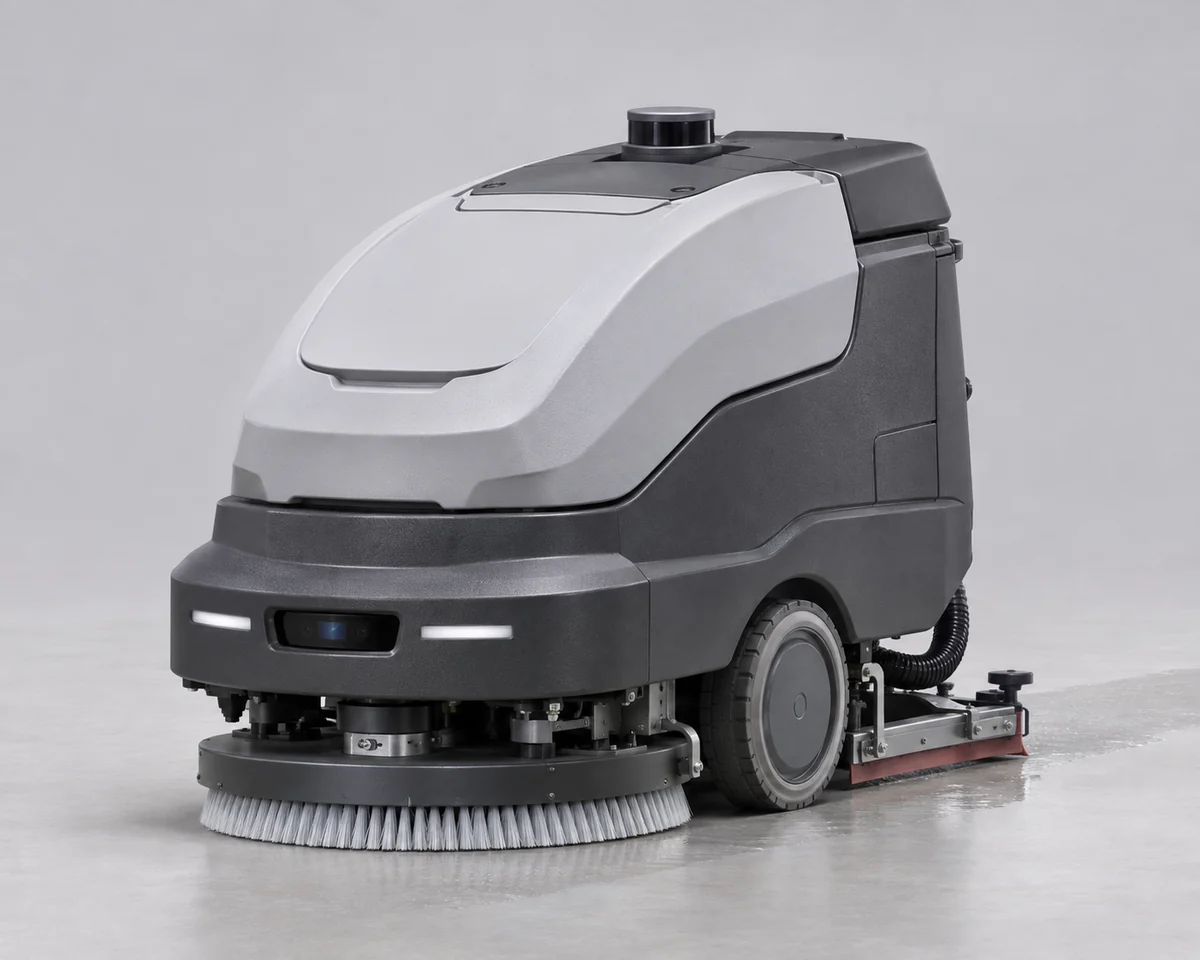
只在相同模式下比较参数。硬地面洗地、扫除碎屑和尘推是不同的任务,对应不同的工作宽度和续航。选购 Omnie 时,请在报价单上注明刷头配置,因为盘刷和滚刷会改变清洁宽度及整机重量。
为完整路线计时
请供应商沿同一路线运行两次,记录实际清洁时长、补水和排污停顿,以及人工接管。按机器人实际完成的区域计算可用清洁面积,再将人工补洁和充电时间计入班次安排。